| Self-content,
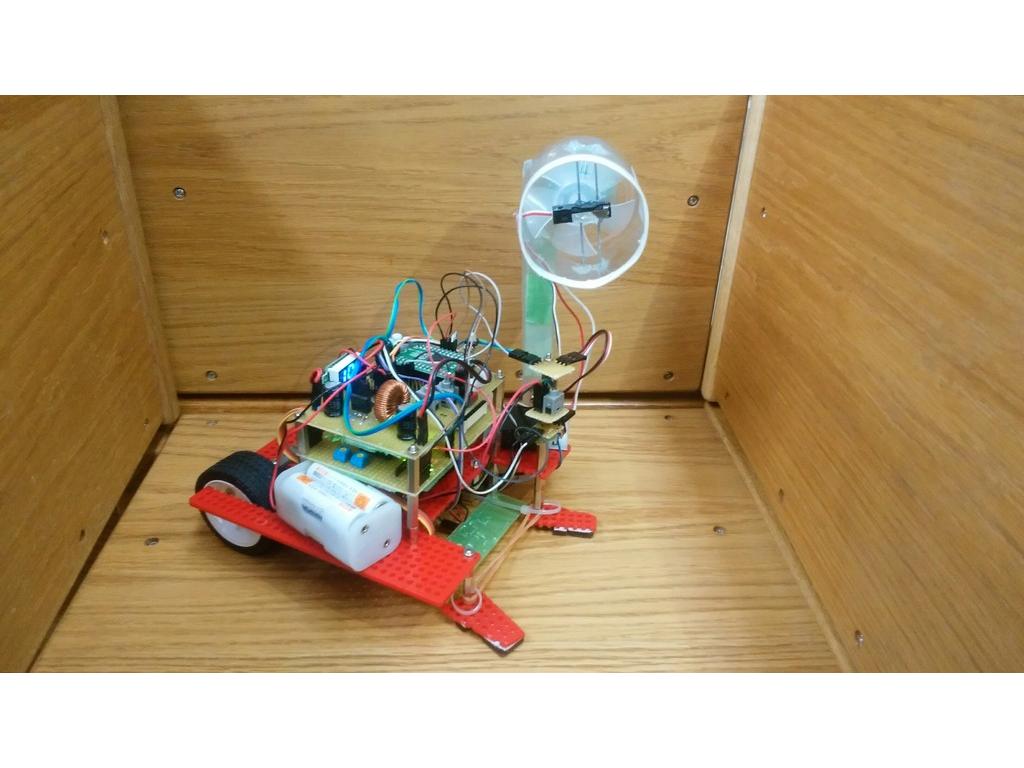
Single-robot L:200mm * W:200mm * H:220mm, 0.9kg, 250mm/s Line-trace, Distance sensor, Sensors using lightwave, Wind, Appeals: ボール取得には、吸引機構を用いています。その機構の内部にタッチセンサを埋め込んだため、赤外線センサ等の光センサを利用せずに、簡単なプログラムでボールの有無を判断できるようになっています。 Characteristics: DCモータ2輪で走行します。しかし、エンコーダ等での走行距離測定を一切行いません。走行時間の測定やPSDでの対物距離測定によってロボットの位置を割り出します。 |