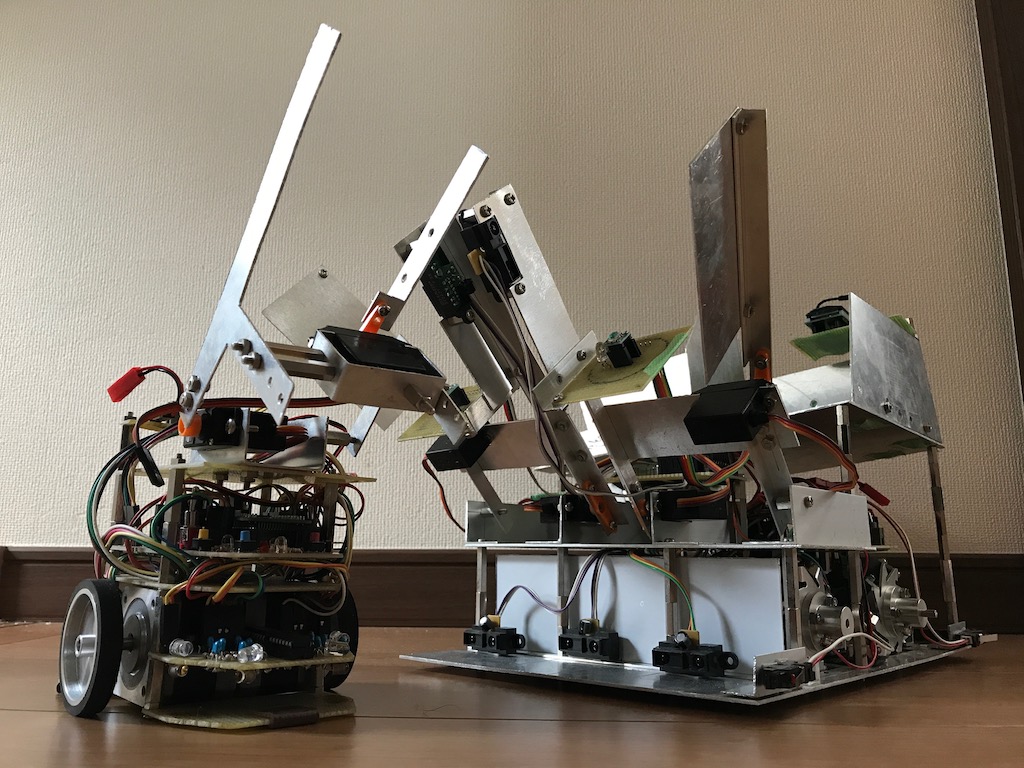
| 自立型,複数型 長290mm×幅280mm×高260mm, 重3kg, 速600mm/s 距離センサ, 光センサ, 協調動作, ハンド, アピール 2台協調する予定です。 1台は、2年前にチャレンジャーズコースに出場したロボットで、対象物を入れておくカゴの部分をマスターズ向けに変更しました。 もう1台は、6年前に製作したマウス(マイクロマウス大会用のロボット)にアームを乗せたものです。赤色LEDを使ったフォトリフレクタも、当時のままのものです。 ロボットの特徴 1台は、メカナムホイールで移動し、2本のアームで対象物を取っていきます。横向きのセンサーがアームの先端についていて、直進するだけで対象物を発見できます。 もう1台は、対象物を一つ一つ回収していきます。センサーに赤色LEDを使っているため対象物の色によって値が変わってしまい、直接対象物までの距離を測定することはできませんが、三角測量の方法を用いて対象物の位置を定めます。さらに、弱点を逆に利用して色分けを行います。 |