| Self-content,
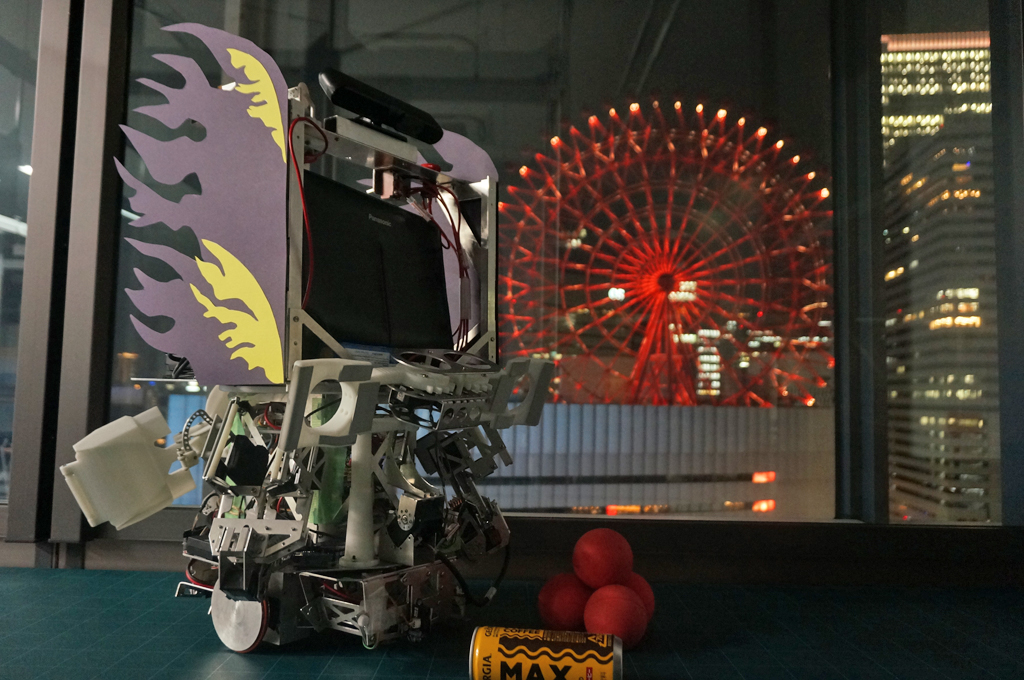
Single-robot L:448mm * W:448mm * H:617mm, 10.5kg, 1000mm/s Dead-reconing, Distance sensor, Vision sensor, Hand, Appeals: ライントレースを用いません.自己位置を常に認識しています. 移動する際の誤差はPSDを用いた自己位置補正で修正を行います. 物体を取り逃した際に,特別な動き(今までの知能ロボコンではなかった行動)をしますが,それは作戦です! より関西弁らしく話します(前年比30%向上). Characteristics: 物体によって,ハンドを使い分けます! 4本しかアームがないため,ハンドが別の物体で使用している場合があります. そこで,「持ち替え動作」を行うことで解決します! 注目してください. 物体の取り逃し判定を行います! 決勝では,すべての物体を回収します. スピーカの音量は調整可能ですのでご安心を. RGB-Dカメラを用いた物体の判別,3次元の点群データを用いて,ボールと缶の形状を判別し,色情報を用いて,色を判別します.RGB-Dカメラから対象物の数,位置等が一度に取得可能です.複数の判断基準(例えば,物体までの距離)から最適な経路を生成して,物体を回収します.物体の特徴に合わせた4本のアームを使用することで,全ての物体を回収することを可能とします. |