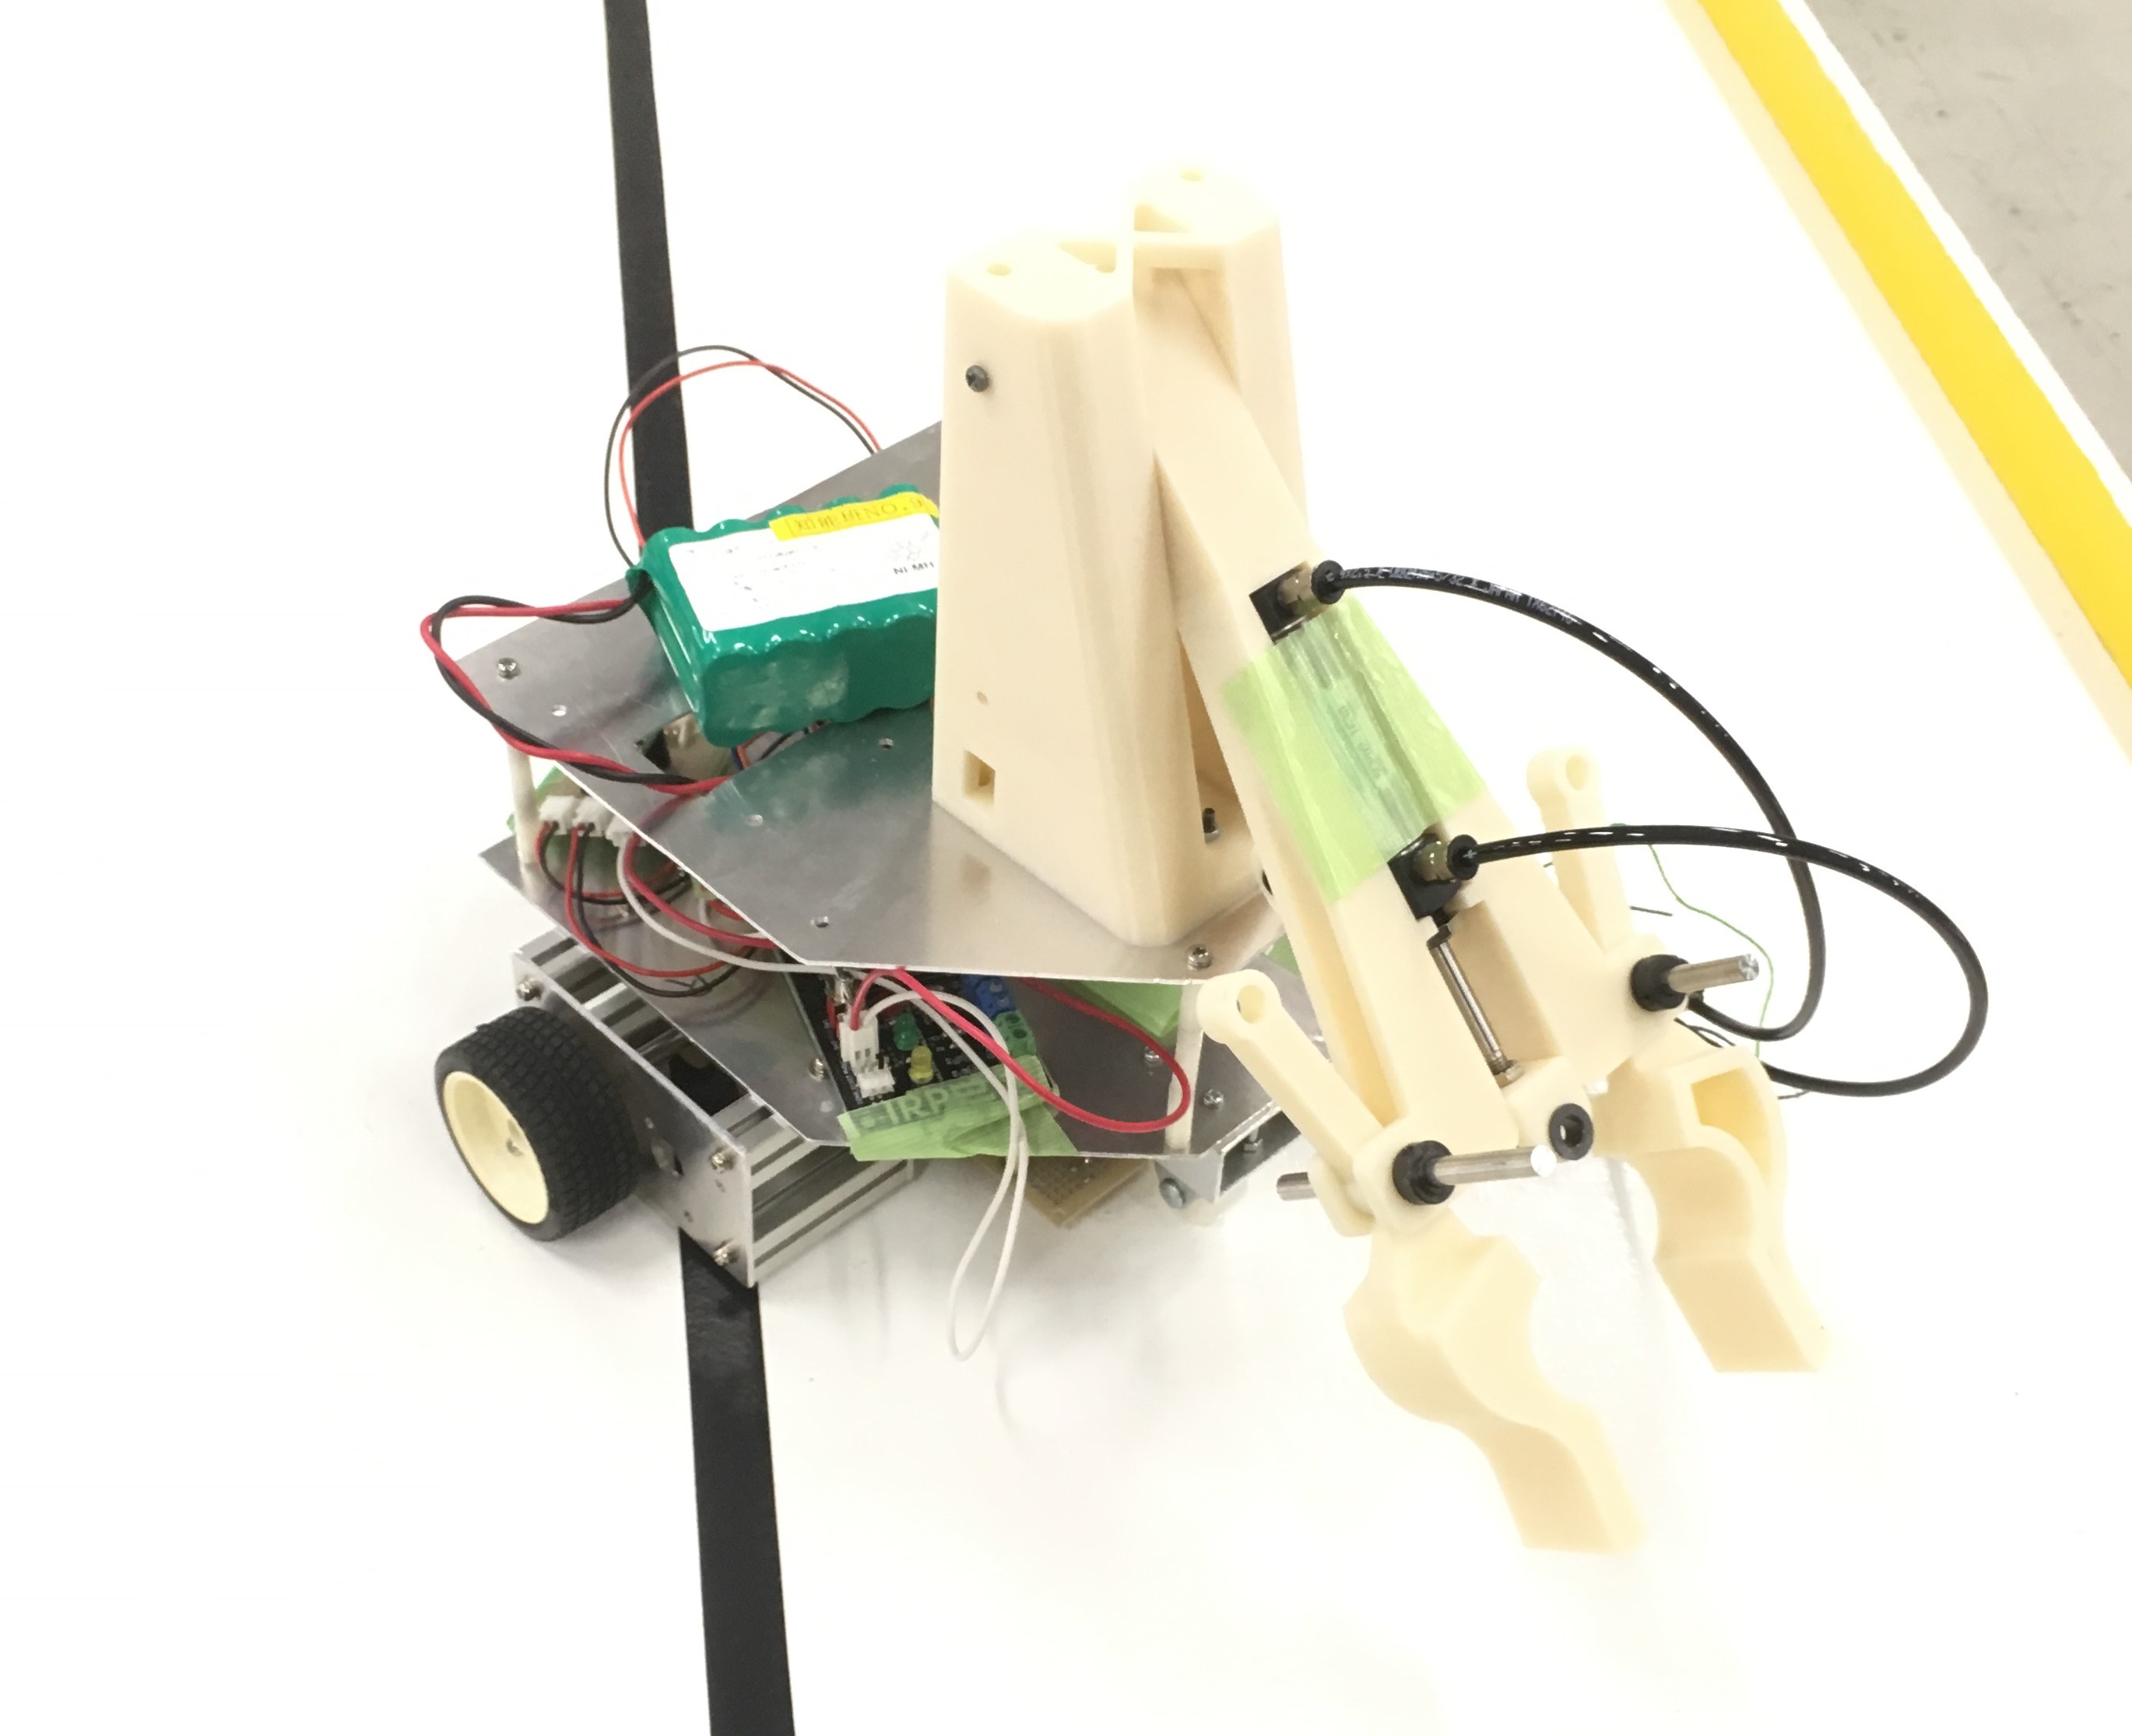
| Self-content,
Single-robot L:350mm * W:260mm * H:300mm, 3kg, ---mm/s Line-trace, Distance sensor, Sensors using lightwave, Hand, Wind, Appeals: エアシリンジを使ったロボットが少ない印象だったので使ってみました Characteristics: 自由ボールを落としたのちライントレースをし、ボールを探索。 発見したらエアシリンジをエアポンプとソレノイドバルブで制御して掴み取ります |