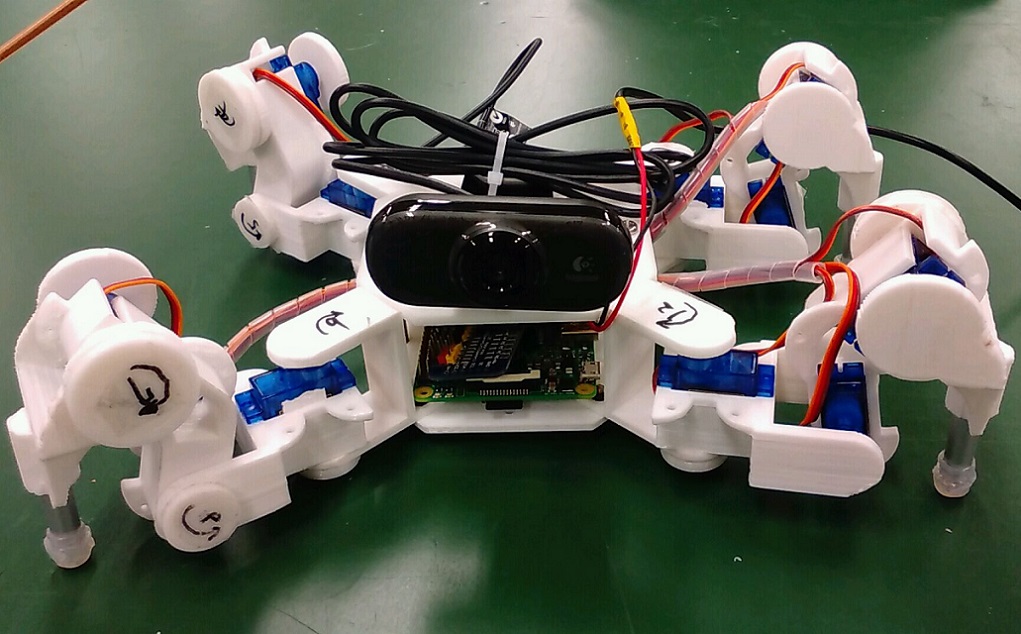
サタン(サタン)
S.E.I.M.多脚(S.E.I.M.多脚)
秋田県立大学S.E.I.M.
非自立型,単独型
長250mm×幅300mm×高100mm, 重0.6kg, 速25mm/s
ビジョンセンサ,
アピール
多脚です.カメラに挑戦してみました.
ロボットの特徴
移動はそれぞれ3つのサーボからなる4本の足で行います。取り付けられたカメラの情報をraspberry piで処理をしボールを判別します。
競技結果:
一次 競技点: 0.00 審査点: --- 補正: 0 合計:0.00 パ: --- チャ: --- 芸:--- 速:---